شنتشن ريونيون للإلكترونيات المحدودة
أخبار

كيفية اختيار الموصلات لروبوتات الحركة: 3 اعتبارات مهمة

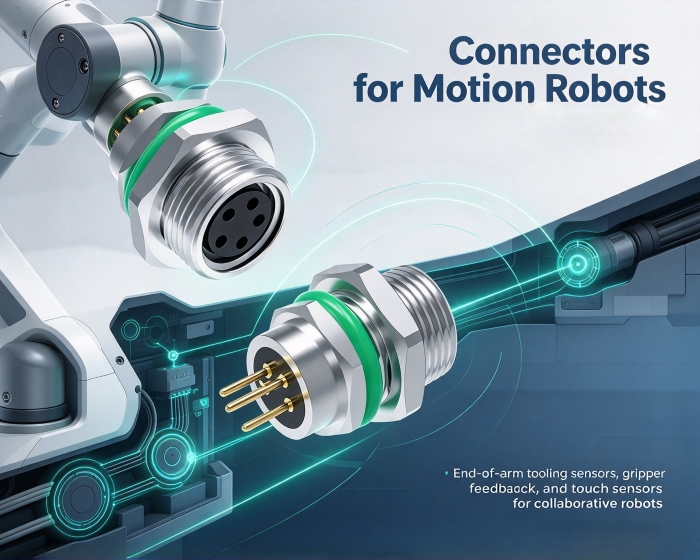
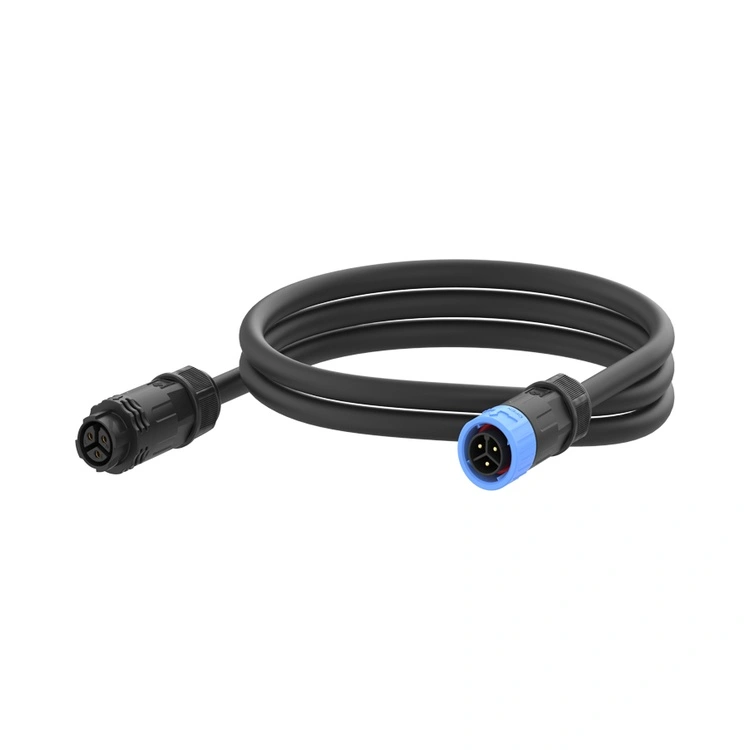
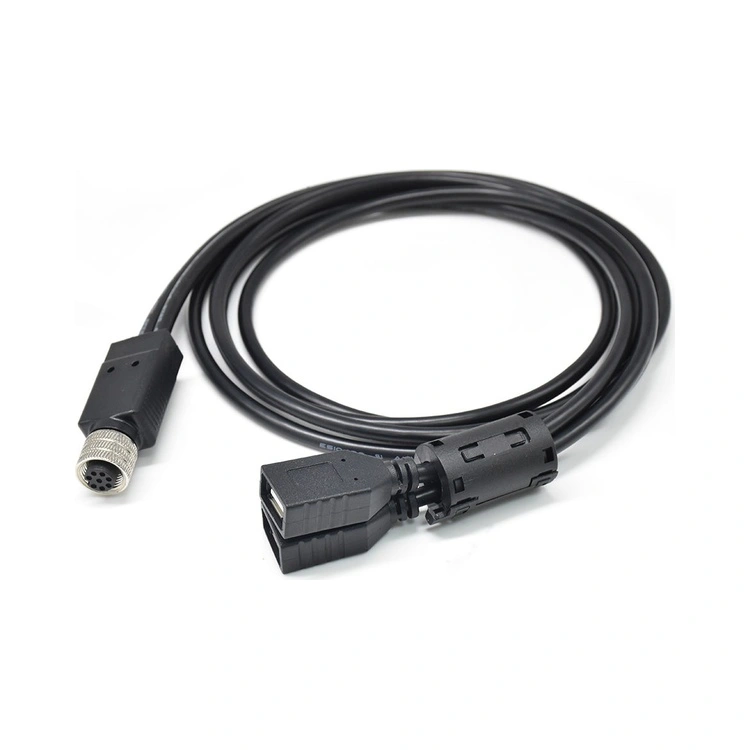
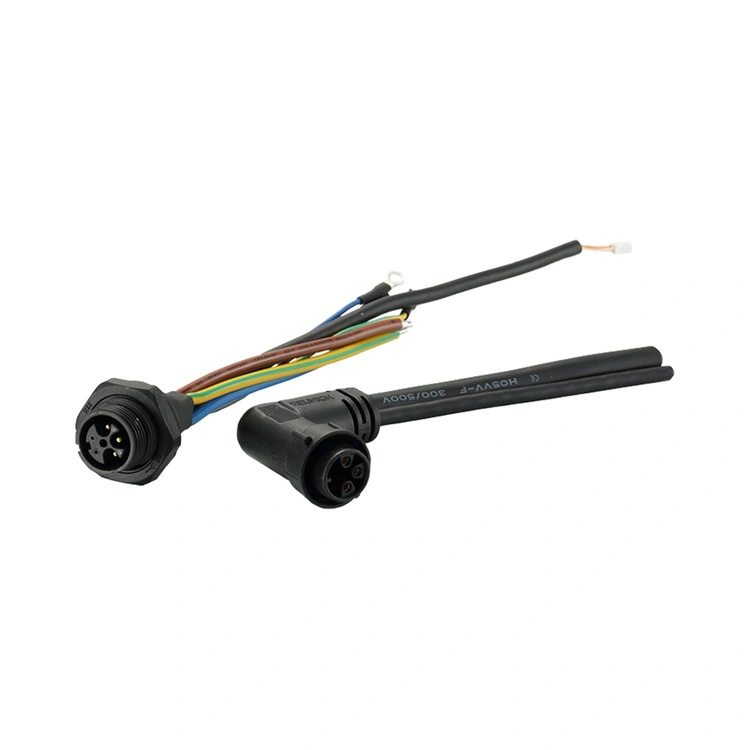
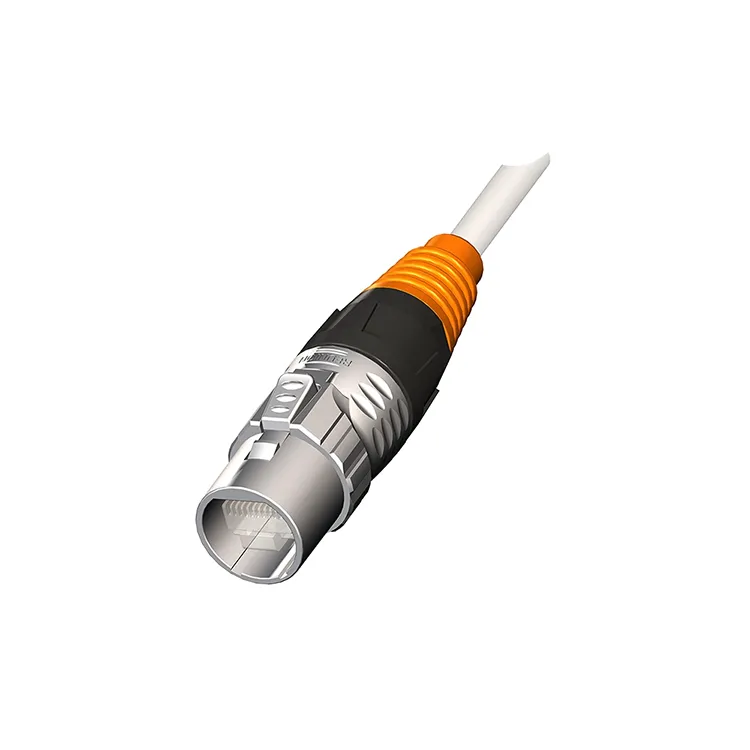
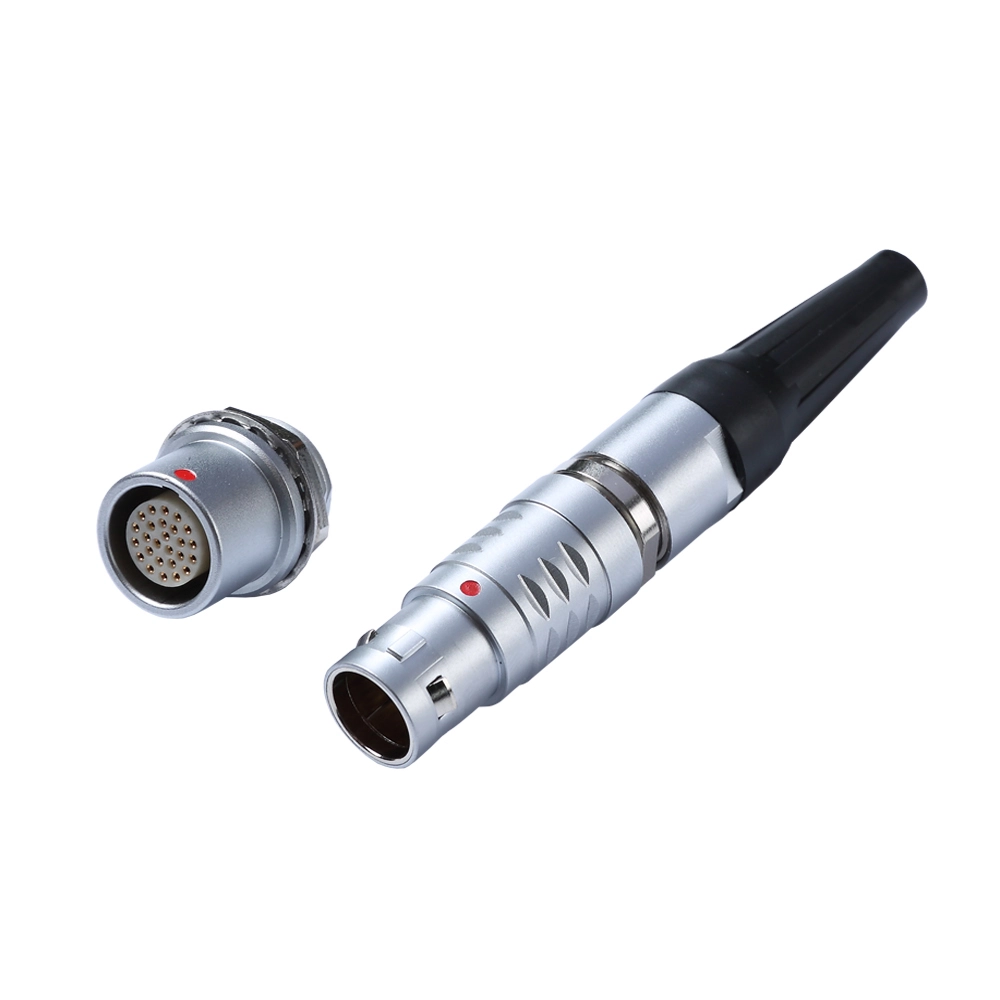
تتطلب مفاصل الروبوتات ذات الحركة عالية السرعة حركة مركبة ثلاثية الأبعاد وعالية التردد، وتتعرض الموصلات للاهتزاز المستمر والالتواء وتآكل الحركة الدقيقة. تمتلك الروبوتات الصناعية التقليدية مسارات تشغيل ثابتة نسبيًا، وتعمل موصلاتها في المقام الأول كمسارات للطاقة والإشارة؛ ومع ذلك، في سيناريوهات الحركة عالية السرعة، نادرًا ما يحدث الفشل على الفور، بل يتراكم تدريجيًا أثناء الحركة المستمرة. المنطق وراء الاختيارcموصلات للروبوتات الحركةيجب أن يعتمد على استخلاص متطلبات التصميم من ظروف التشغيل هذه.


لماذا تعتبر الموثوقية الميكانيكية أولوية؟

في البيئات ذات الاهتزاز المستمر، قد تتعرض موصلات قفل الاحتكاك القياسية إلى ارتخاء تدريجي. تتغير الأطراف قليلاً أثناء الاهتزاز، مما يؤدي إلى انخفاض ضغط التلامس تدريجيًا، مما يؤدي في النهاية إلى انقطاع الإشارة أو انقطاع التيار الكهربائي.

تتضمن ميزات التصميم التي تعالج هذه المشكلة ما يلي: الإغلاق الإيجابي والقفل الثانوي - مثل آلية ضمان موضع الموصل (CPA) - التي تستخدم التوقفات الميكانيكية لمنع فك الارتباط العرضي للطرف؛ وتصميم جهات الاتصال الزائدة عن الحاجة، حيث تحافظ جهات الاتصال المزدوجة أو جهات الاتصال المستقلة على الموصلية حتى في حالة تآكل جهة اتصال واحدة. في المواقع الحرجة مثل الوحدات المشتركة، يجب أن تكون لميزات الموثوقية الميكانيكية هذه الأولوية على الاعتبارات الأخرى. بالنسبة للموصلات المستخدمة في الروبوتات المتحركة، تعد آليات القفل المقاومة للاهتزاز متطلبًا أساسيًا في تطبيقات الحركة المستمرة.


كيف يتم ضمان سلامة الإشارة؟

يستمر الطلب على عرض النطاق الترددي للبيانات في الأنظمة الروبوتية عالية السرعة في الارتفاع. تقترن معالجة الرؤية في الوقت الفعلي والتحكم في الحركة والاستشعار البيئي بشكل كبير، مما يتطلب غالبًا توجيه الإشارات التفاضلية عالية السرعة وخطوط الطاقة بالتوازي داخل وصلات مدمجة.

في هذا التخطيط، يعد التداخل الكهرومغناطيسي (EMI) هو الاهتمام الرئيسي. تساعد تصميمات التدريع التي تستخدم هياكل المعاوقة الخاضعة للتحكم في تقليل توهين الإشارة والتداخل بين خطوط الإشارة والطاقة. في التطبيقات التي تعتمد على المؤازرة،موصلات لروبوتات الحركةيجب أن يحمل تيارات بعدة أمبيرات مع الحفاظ على اتصال واضح عبر قنوات الإشارة لأجهزة التشفير وأجهزة الاستشعار والمكونات الأخرى. تحقق الموصلات الهجينة العزل الكهربائي والتكامل الميكانيكي ضمن واجهة واحدة، مما يقلل من تعقيد الأسلاك وعدد نقاط الاتصال.


كيف ينبغي إجراء المقايضات فيما يتعلق بالتكيف مع الفضاء؟

المساحة الداخلية داخل مفاصل الروبوت محدودة نسبيًا. عندما يتم تزاوج الموصلات في أماكن محدودة، فإنها قد تتعرض لضغوط التجميع غير المحورية، والتي، مع مرور الوقت، يمكن أن تسبب تشوه الغلاف أو إزاحة الطرف.

يمكن للتصميم العائم أن يمتص الإزاحة الناتجة عن تفاوتات التجميع والاهتزازات التشغيلية، وبالتالي تقليل تأثير ضغوط التجميع على المحطات الطرفية. إن الحلول ذات المسافة الضيقة والملف الجانبي المنخفض مناسبة بشكل مباشر للمساحات الصغيرة، مما يقلل من التجميع القسري بسبب قيود المساحة. بمجرد استيفاء المعيارين الأولين، حدد الحل الأكثر إحكاما الممكن. المناسبموصلات لروبوتات الحركةفي مساحة محدودة يتطلب التوازن بين الموثوقية والاكتناز.


كيف ينبغي إجراء التحقق بعد الاختيار؟

بمجرد اكتمال الاختيار، يوصى بالتأكد مع المورد مما إذا كان المنتج قد خضع لاختبارات الحياة الديناميكية، بما في ذلك بيانات الأداء تحت ظروف الاهتزاز والالتواء والحركة المركبة. المعلمات الكهربائية الساكنة هي مجرد نقطة بداية؛ الموثوقية في ظل ظروف التشغيل الديناميكية هي المقياس الأساسي لـموصلات لروبوتات الحركة.


معلومات عنا

تتمتع شركة Reunion بخبرة واسعة في موصلات القفل الذاتي التي تعمل بالدفع والسحب. تعالج آلية القفل المقاومة للاهتزاز والتصميم المدمج الموثوقية الميكانيكية ومتطلبات توفير المساحة للروبوتات المتحركة عالية السرعة. يوفر تحديد موصل بناءً على سيناريوهات الفشل تطابقًا أكثر دقة مع الاحتياجات الفعلية بدلاً من مجرد مقارنة المواصفات.


أخبار ذات صلة
اترك لي رسالة
X
نحن نستخدم ملفات تعريف الارتباط لنقدم لك تجربة تصفح أفضل، وتحليل حركة مرور الموقع، وتخصيص المحتوى. باستخدام هذا الموقع، فإنك توافق على استخدامنا لملفات تعريف الارتباط. سياسة الخصوصية
يرفضيقبل